
Sensor & Data
센서·데이터
운용 환경과 임무에 맞는 센서를 선정·연동하고, 드라이버 개발부터 실시간 수집·전처리, 기록·재생과 검증까지 이어지는 데이터 파이프라인을 구현합니다.
- 01
임무와 운용 조건에 맞는 센서 선정
임무 목적과 운용 환경에서 요구되는 측정 거리·주기, 시야각과 정확도를 기준으로 센서를 비교·선정합니다. 관측 대상과 로봇의 이동 특성, 장착 조건, 데이터 처리 부하와 연산 자원을 함께 검토하여 센서 조합과 인터페이스를 결정합니다.
- 02
다양한 LiDAR와 스캔 방식 적용
Velodyne, Ouster, Hesai, RoboSense, SOSLAB, SICK, Hokuyo 등 다양한 제조사의 LiDAR를 로봇 시스템에 적용해 왔습니다. 2D LiDAR, 회전형 3D LiDAR, 솔리드 스테이트 LiDAR의 관측 특성과 사각지대, 포인트 분포를 고려해 데이터를 처리합니다.
제품별 채널 수, 스캔 주기, 시야 범위, 반사 강도 표현과 데이터 구조를 반영하여 자율주행·매핑·환경 인식에 필요한 입력 데이터를 구성합니다.
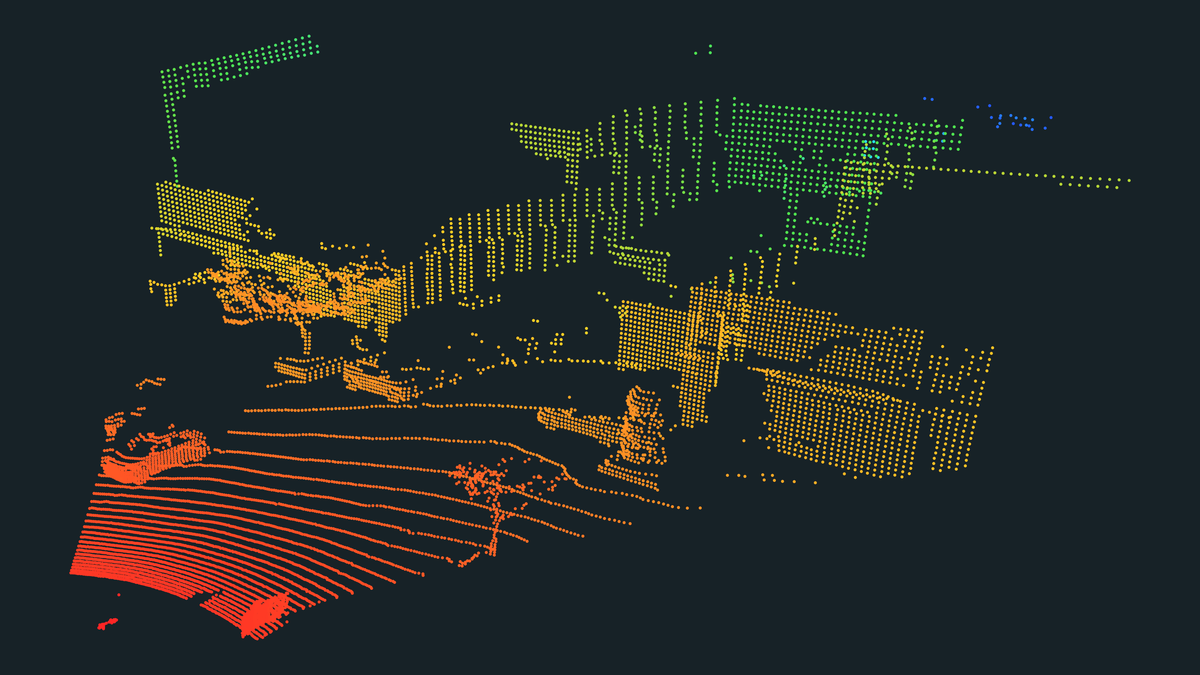 LiDAR 3D 포인트 클라우드
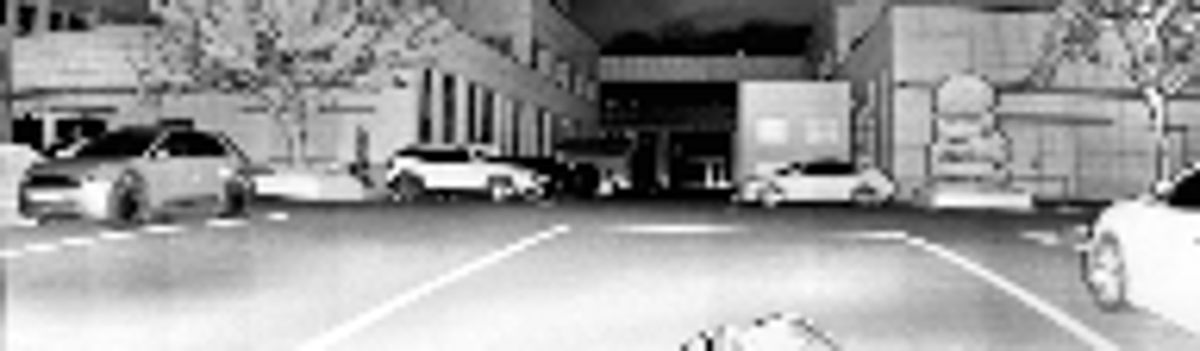 LiDAR 인텐시티 · 신호 강도
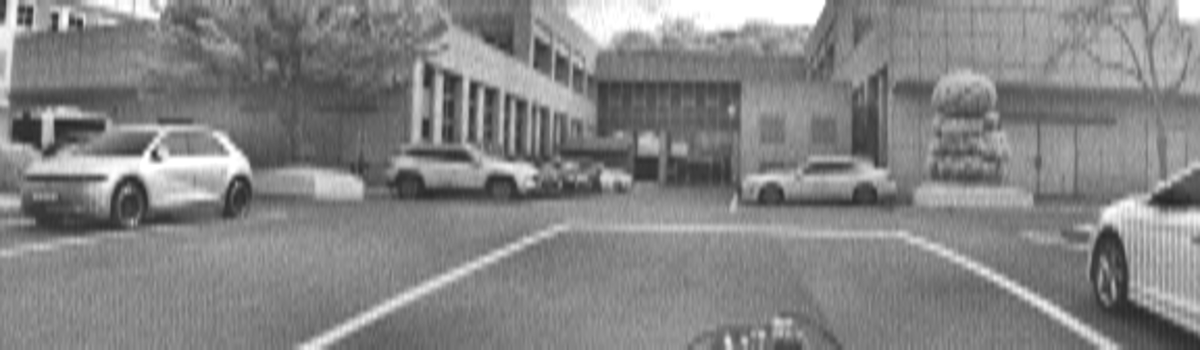 LiDAR 앰비언트 · 주변광
- 03
RGB·열화상 카메라 및 관성·측위 센서 연동
RGB·열화상 카메라, IMU, GNSS, UWB 기반 측위 센서를 연동해 영상·온도·관성·위치 데이터를 수집합니다. 센서별 측정 주기와 단위, 출력 형식에 맞춰 인터페이스를 구성합니다.
센서 고유의 타임스탬프와 상태 정보를 수집·전달 과정에서 유지하여 후속 동기화와 인식·추정 처리에 활용할 수 있도록 합니다.
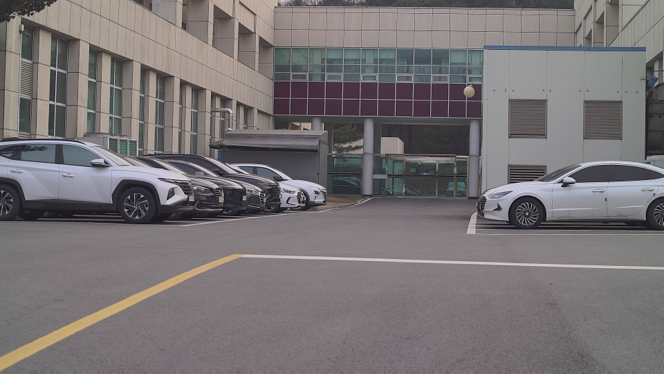 RGB 카메라 영상
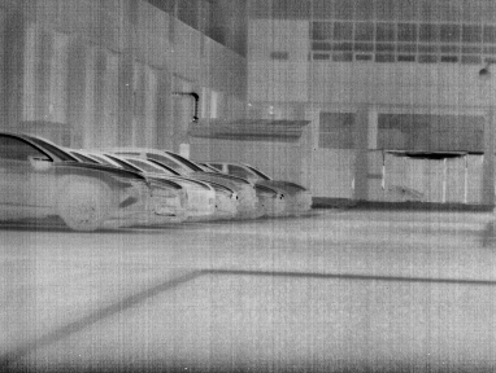 열화상 카메라 영상
- 04
센서 드라이버와 ROS 1·ROS 2 패키지 개발
제조사 SDK나 드라이버가 시스템 요구사항을 충족하지 못하는 경우, C++과 Python으로 센서 인터페이스와 드라이버를 구현합니다. 센서 API와 통신 데이터를 해석해 원시 측정값을 로봇 소프트웨어에 전달합니다.
ROS 1·ROS 2의 노드와 메시지 인터페이스로 데이터 발행, 파라미터 설정, 상태 모니터링과 로그 기록 기능을 구성합니다. 센서 교체 시 상위 모듈의 변경을 줄일 수 있도록 재사용 가능한 패키지로 설계합니다.
- 05
실시간 데이터 수집·전처리와 처리 부하 관리
센서마다 다른 출력 주기와 데이터량에 대응하도록 수집, 버퍼링, 형식 변환과 전처리를 실시간 처리 흐름으로 연결합니다. 입력 부하에 맞춰 처리 흐름과 버퍼를 관리하고, 측위·매핑·환경 인식 모듈에 데이터를 전달합니다.
수집 주기, 처리 지연, 데이터 누락과 타임스탬프의 연속성을 확인하여 데이터 흐름과 장시간 동작의 안정성을 검증합니다.
- 06
현장 데이터 기록·재생과 반복 검증
현장에서 수집한 원시 데이터, 센서 상태와 타임스탬프를 함께 기록합니다. 실시간 입력과 재생 입력이 같은 인터페이스를 사용하도록 구성하여 실제 장비 없이도 기록 데이터로 알고리즘을 반복 실행할 수 있도록 합니다.
센서별 주기와 상태 정보를 유지하며 문제 구간을 선택적으로 재생하고, 오류 원인 분석과 알고리즘 개선·검증에 활용합니다.