
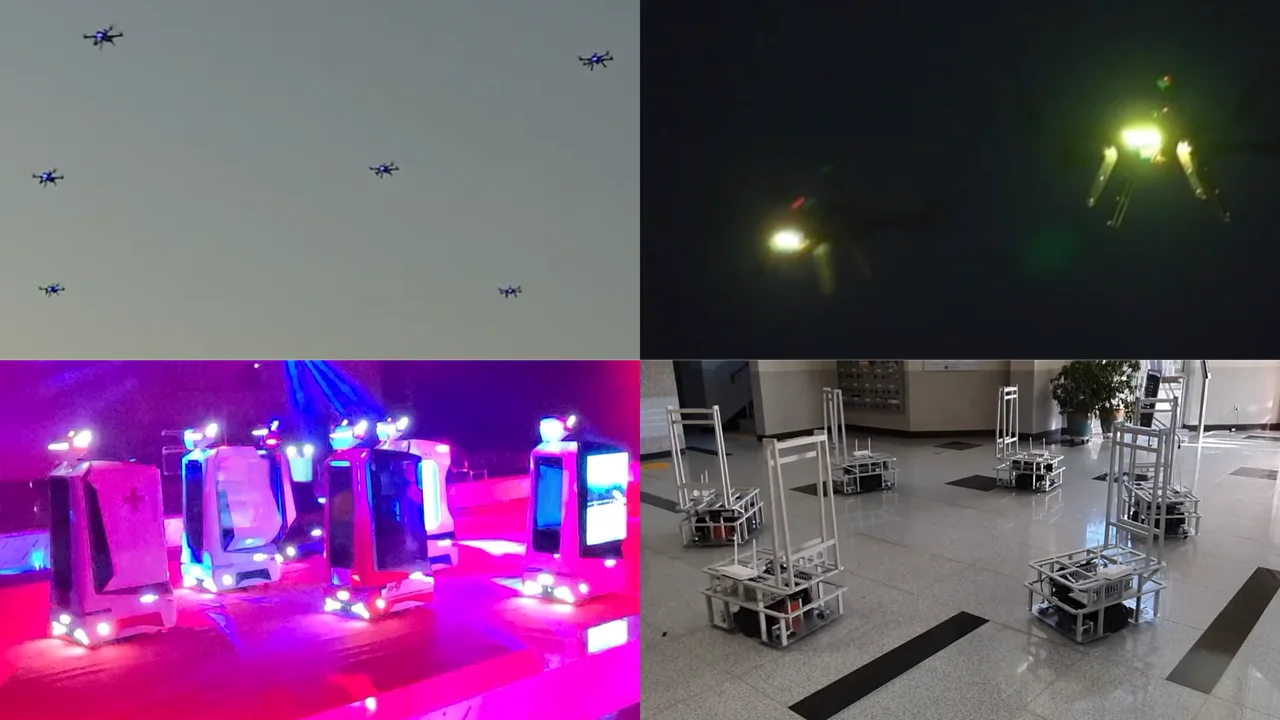
수학적 분석과 제어이론을 바탕으로 다중 로봇 시스템을 구현하고, 반복 실험으로 성능을 검증했습니다.
01
박사 과정 연구
제어이론의 시스템 적용과 실험 검증

기술 포트폴리오센서융합 · 환경 인식 · 자율로봇 · 로봇 AI
제어이론과 정밀 센서융합을 기반으로 멀티센서 시스템, 환경 인식·측위, 3차원 공간 재구성, 자율주행 및 지능형 로봇 에이전트를 설계·구현·검증합니다.
제어이론 연구와 로봇 실험부터 공공 인프라 현장 검증, 산업용 시스템 개발까지, 서로 다른 연구 환경에서 기술을 구현하고 검증해 왔습니다.
01
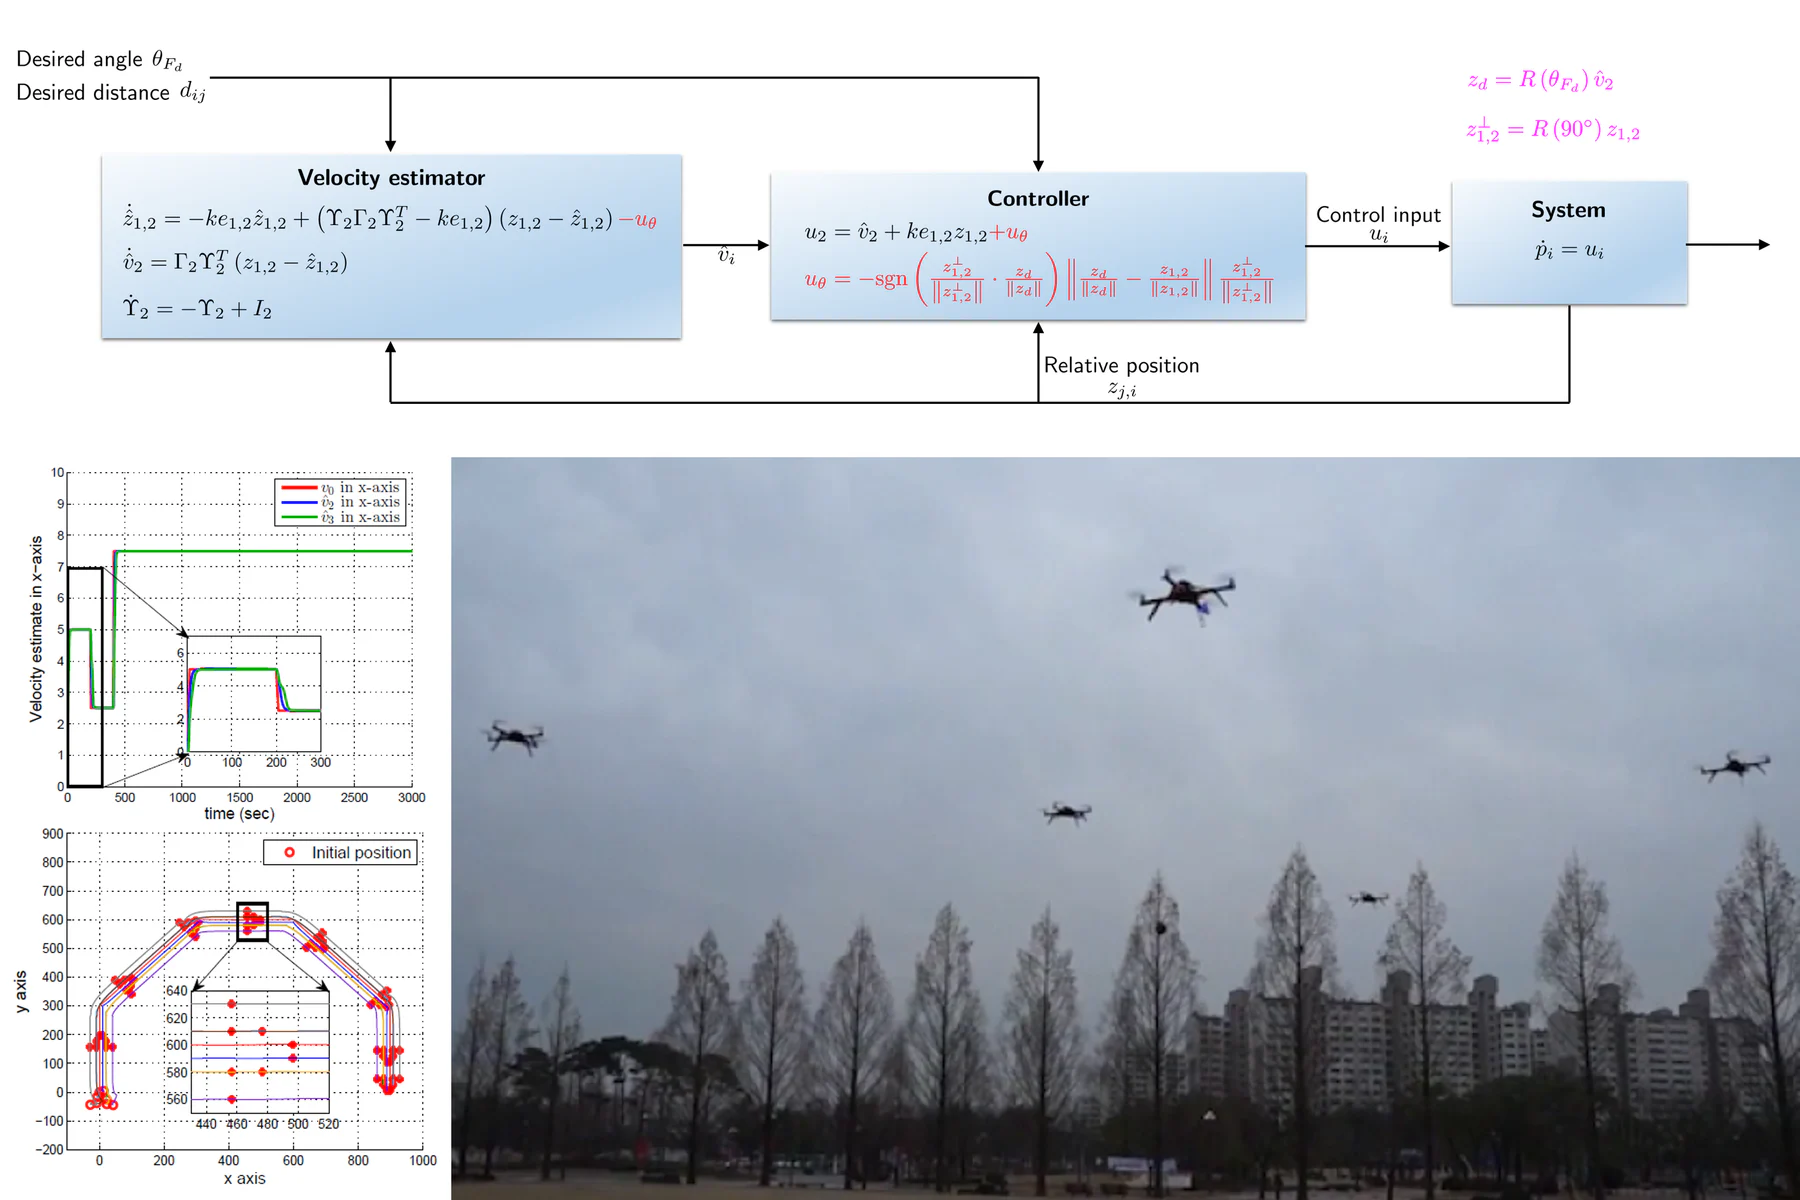
제어이론의 시스템 적용과 실험 검증
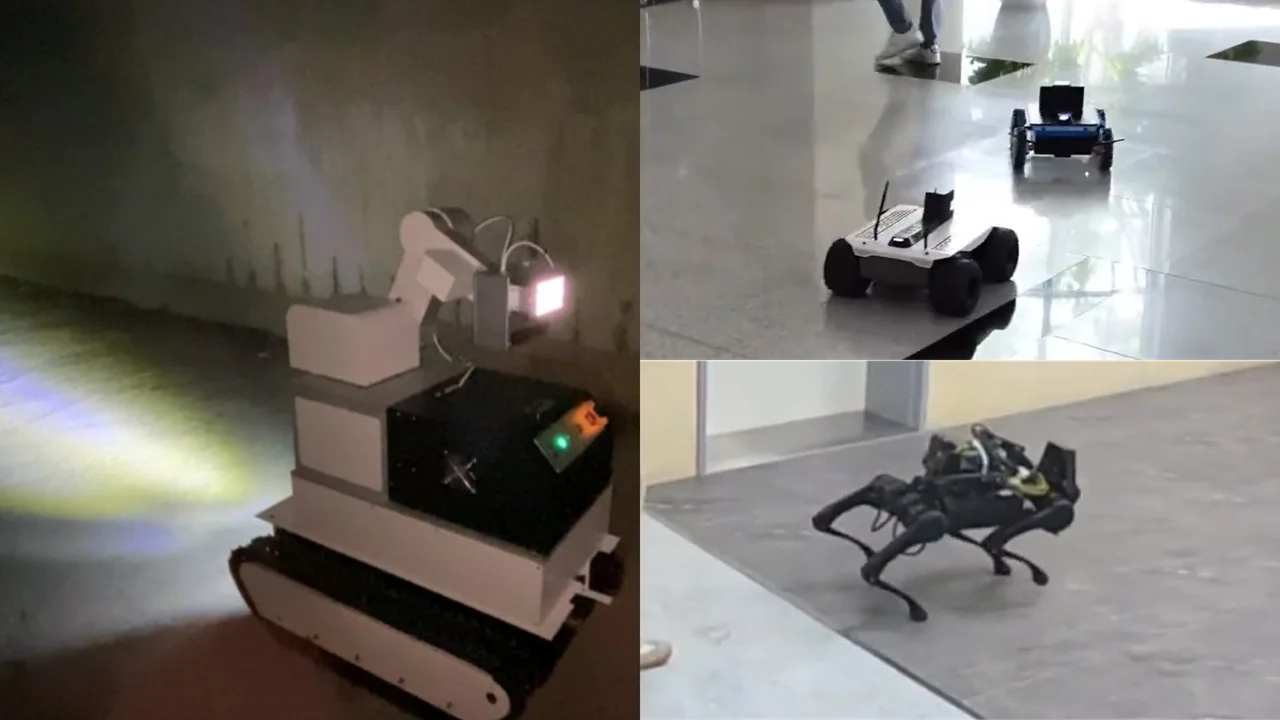
수학적 분석과 제어이론을 바탕으로 다중 로봇 시스템을 구현하고, 반복 실험으로 성능을 검증했습니다.
02
공공 인프라 기술 개발과 현장 검증
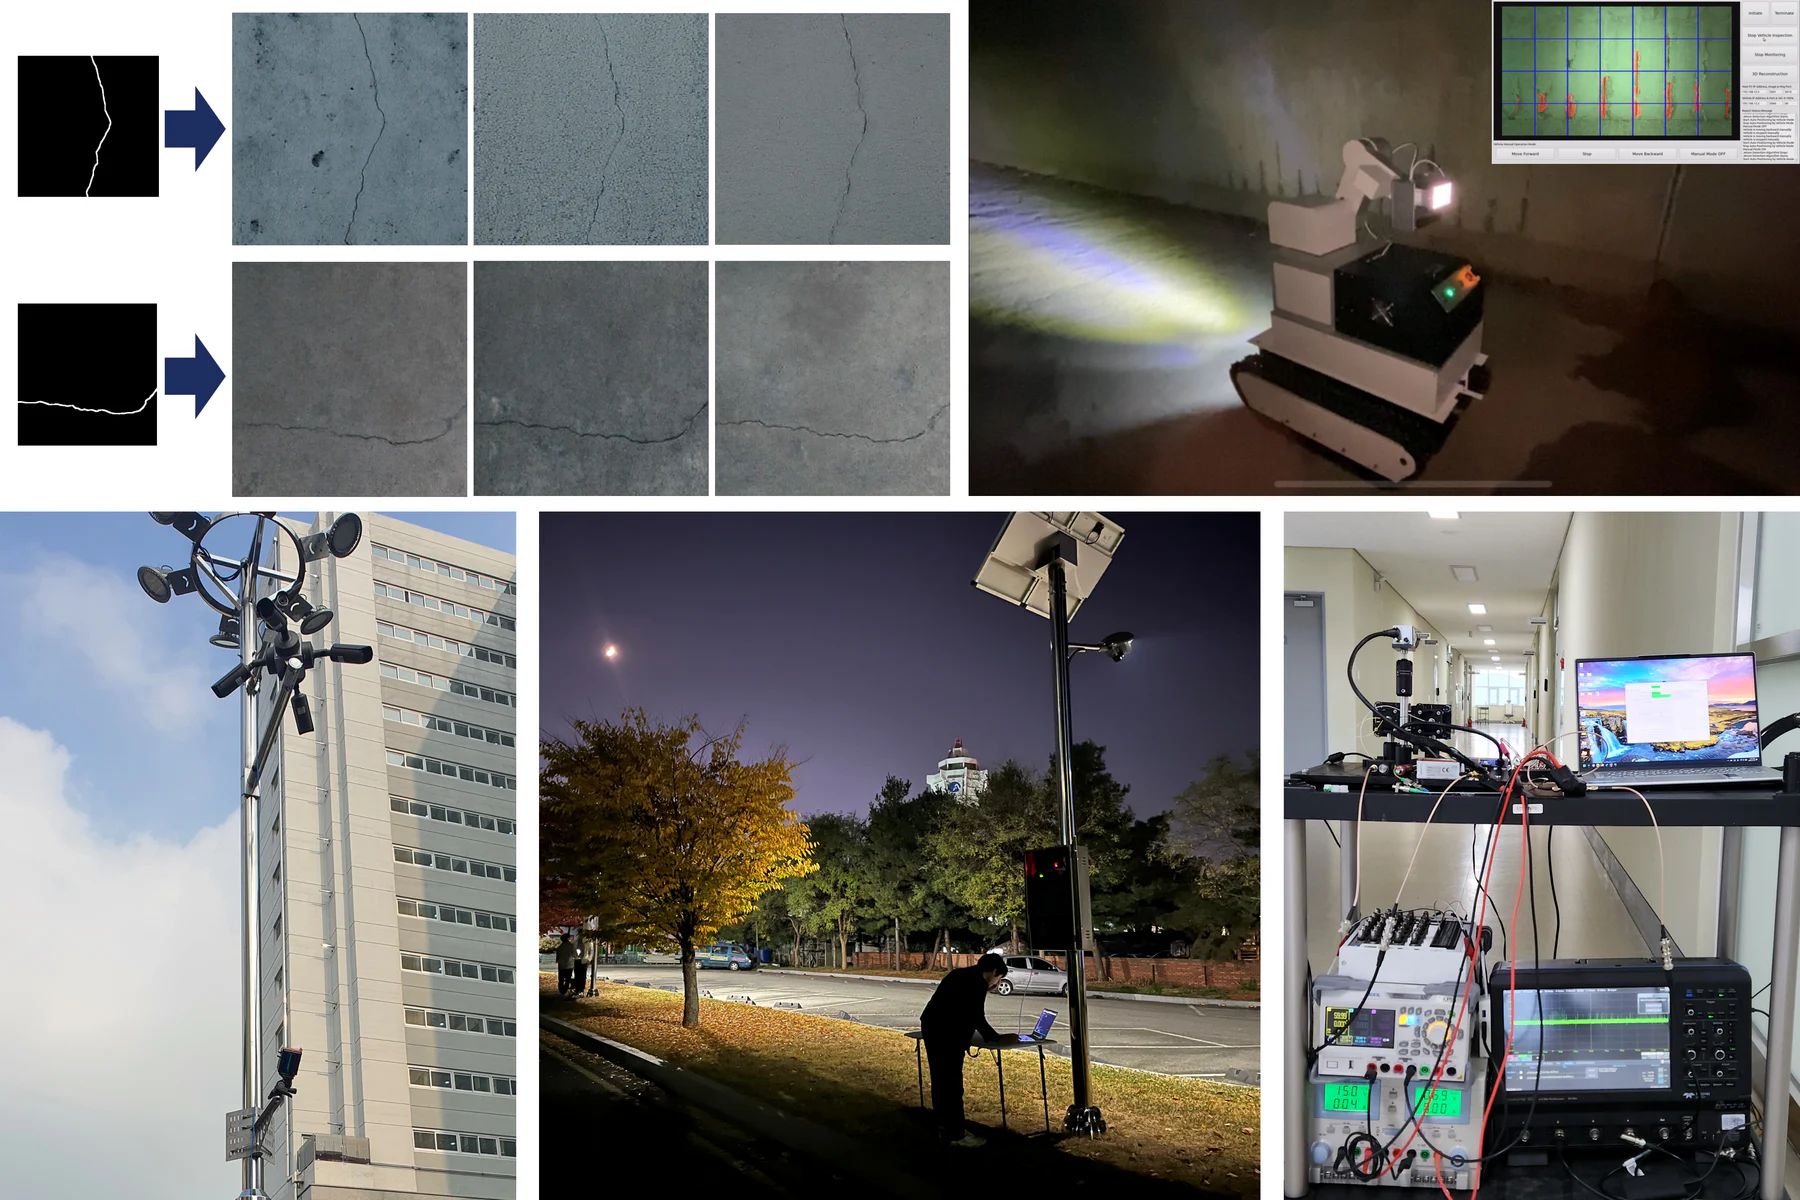
공공 인프라의 안전 점검과 유지관리를 위해 센서융합과 환경 인식 기술을 적용한 로봇·센서 시스템을 개발했습니다. 실제 현장에서 성능과 적용 가능성을 검증했습니다.
03
산업 현장용 시스템 개발과 고도화
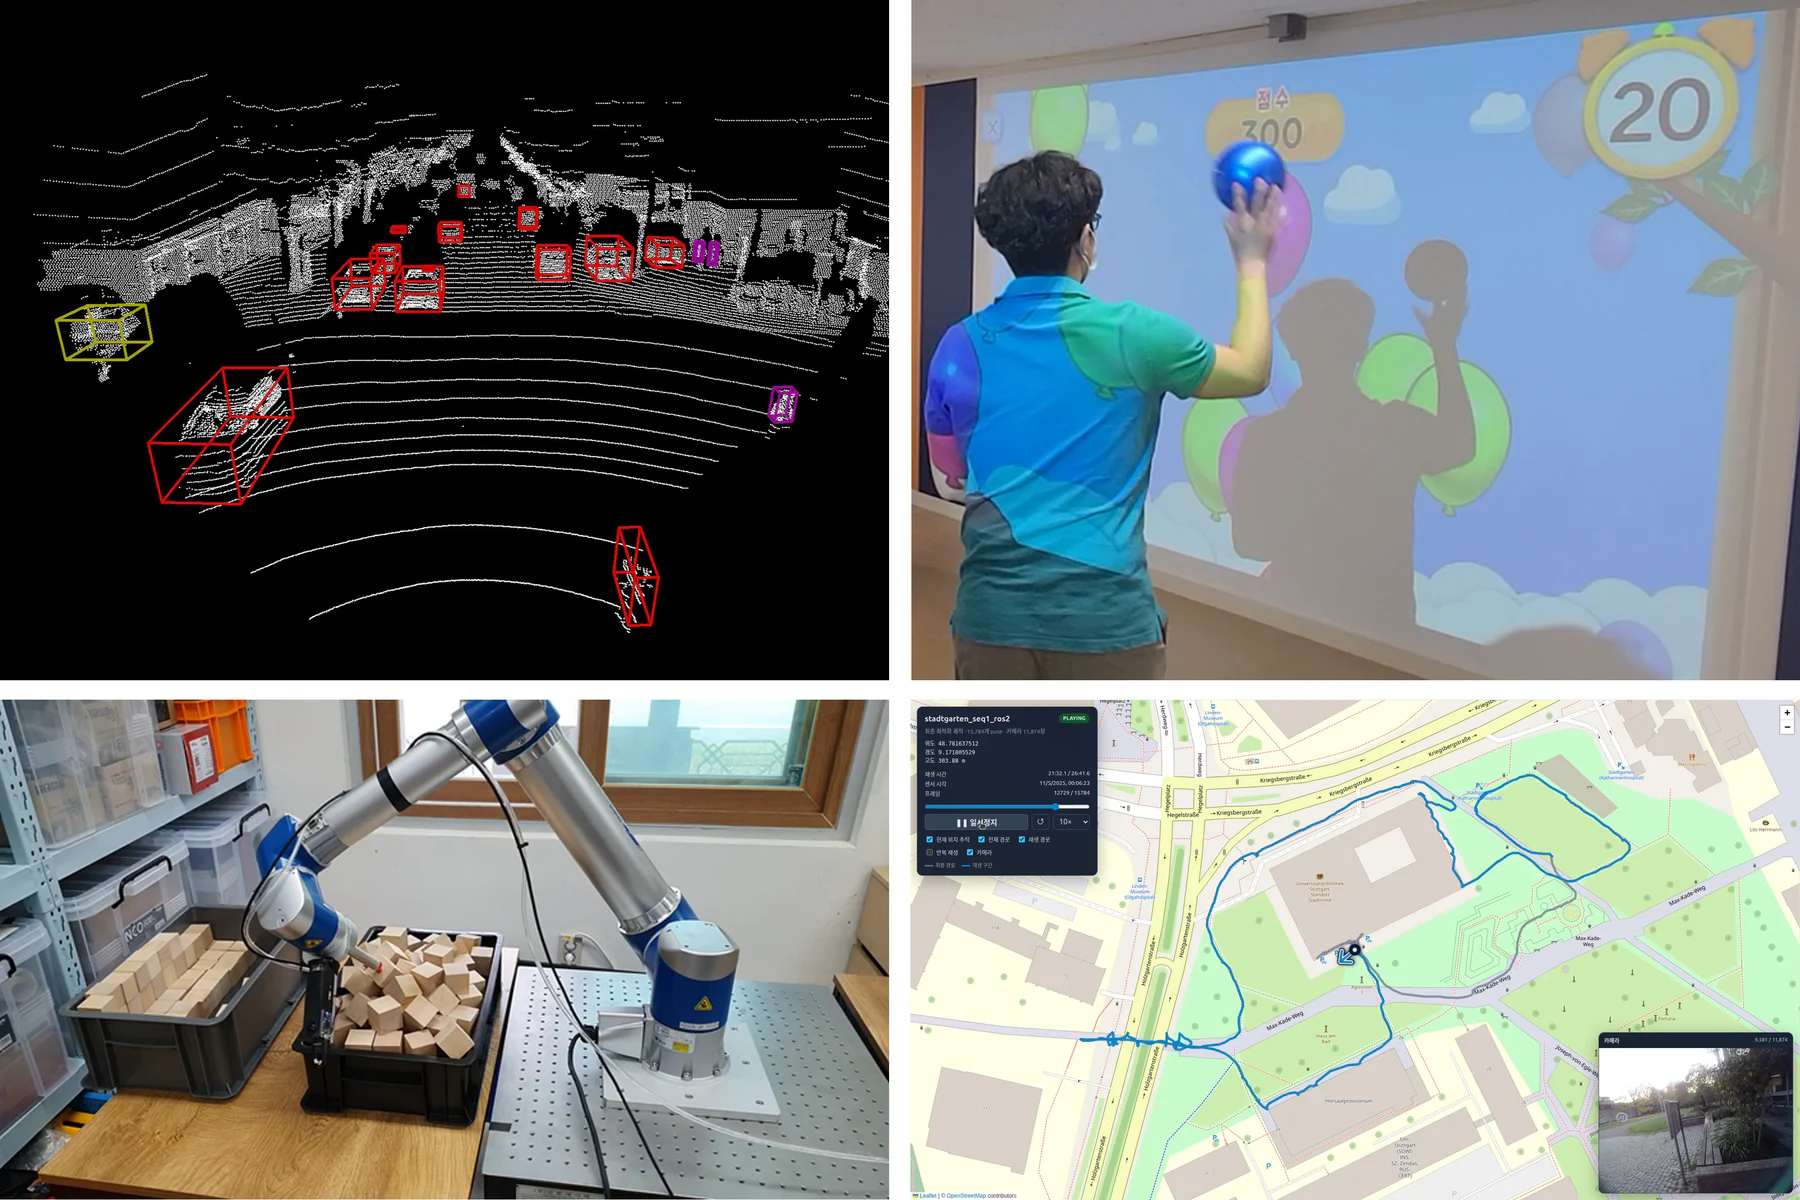
환경 인식, 위치 추정, 자율주행 기능을 모듈형 소프트웨어로 구현하고 로봇 시스템에 통합했습니다. 현장 운용 조건과 여러 시스템에서의 재사용을 고려해 고도화했습니다.
센서 데이터의 수집과 융합부터 지도 구축, 위치 추정, 환경 인식, 계획·제어까지 연결합니다. 이를 바탕으로 로봇의 자율적인 임무 수행과 여러 로봇의 협력을 구현합니다.
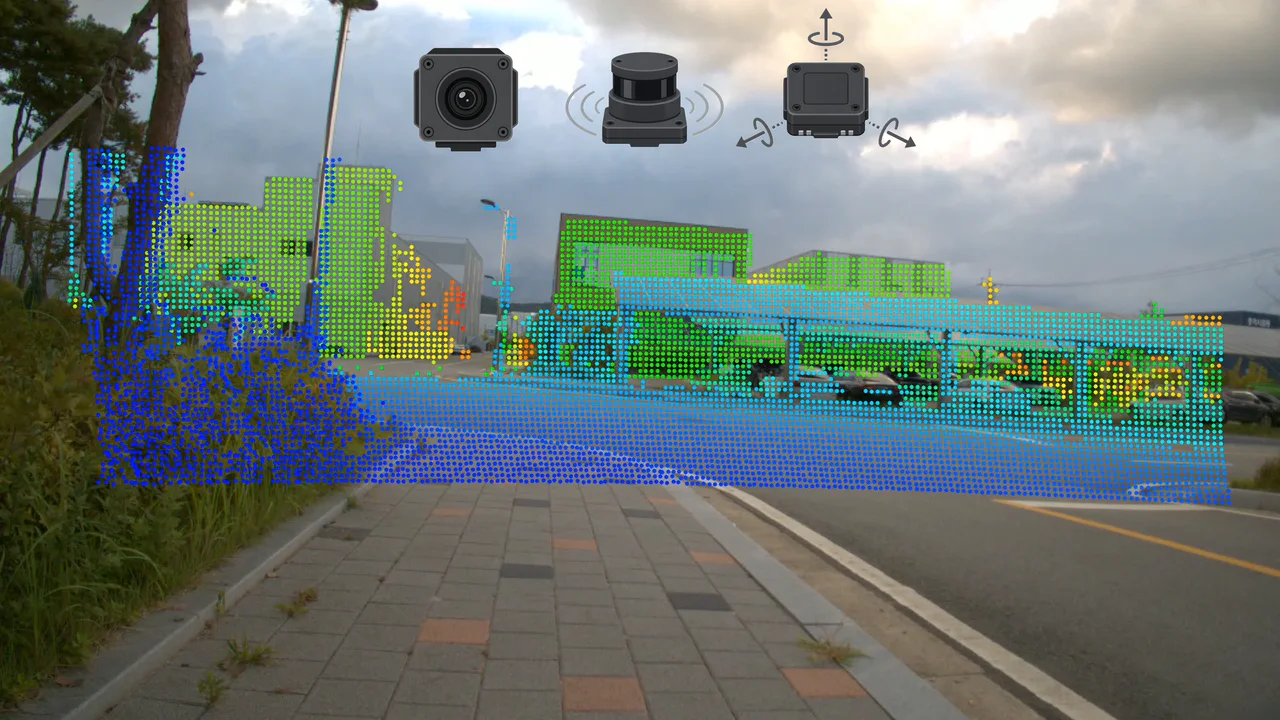
LiDAR, RGB·열화상 카메라, IMU, GNSS, UWB 중 운용 환경과 임무에 맞는 센서를 선정·구성하고, 안정적인 데이터 수집·전처리 파이프라인을 설계합니다.
이종 센서의 시간을 동기화하고 좌표계를 정합하며, 정밀 내·외부 캘리브레이션과 멀티모달 센서융합을 수행합니다.
운용 환경에 맞는 센서 정보를 결합한 SLAM으로 3차원 지도와 이동 궤적을 구축하고, 사전 지도를 기준으로 로봇의 위치와 자세를 실시간으로 추정합니다.
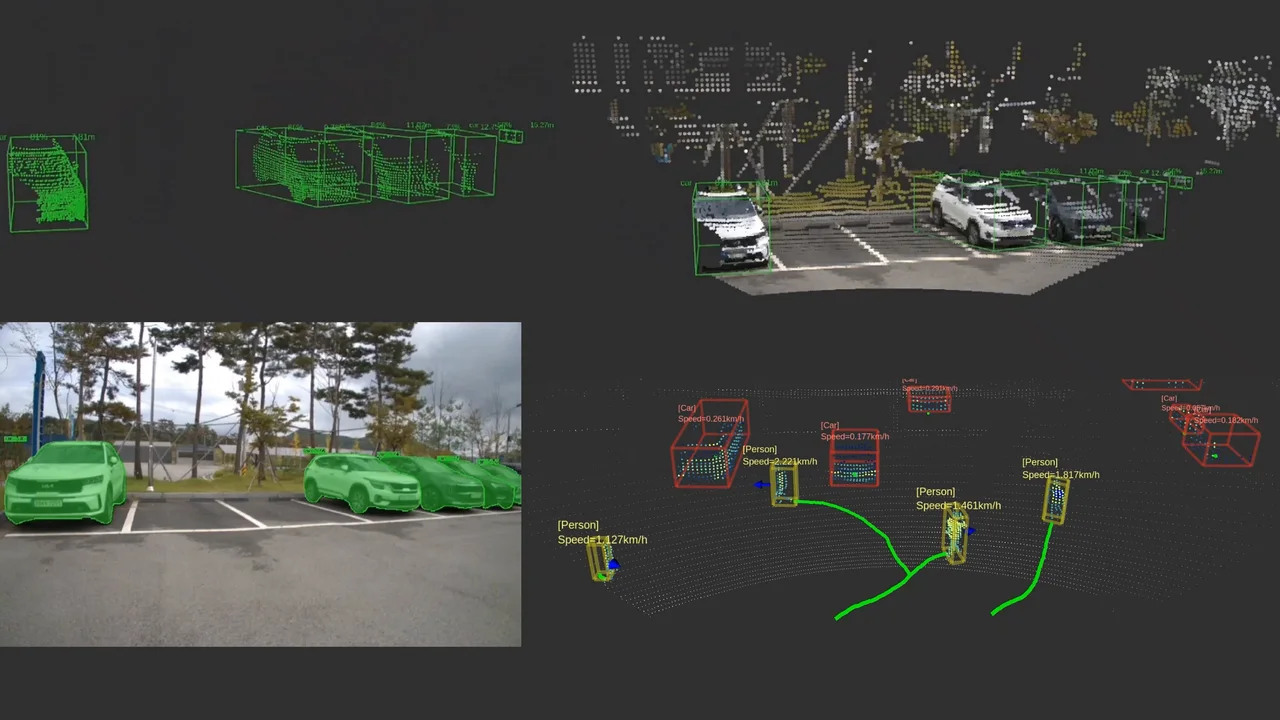
포인트 클라우드와 영상을 활용해 주변 환경을 인식하고, 객체를 검출·분류·추적하며 물체의 위치와 자세를 추정합니다.
주어진 목표와 환경 인식·측위 결과를 바탕으로 이동 경로와 로봇 동작을 계획하고, 목표 궤적을 추종하도록 로봇을 실시간으로 제어합니다.
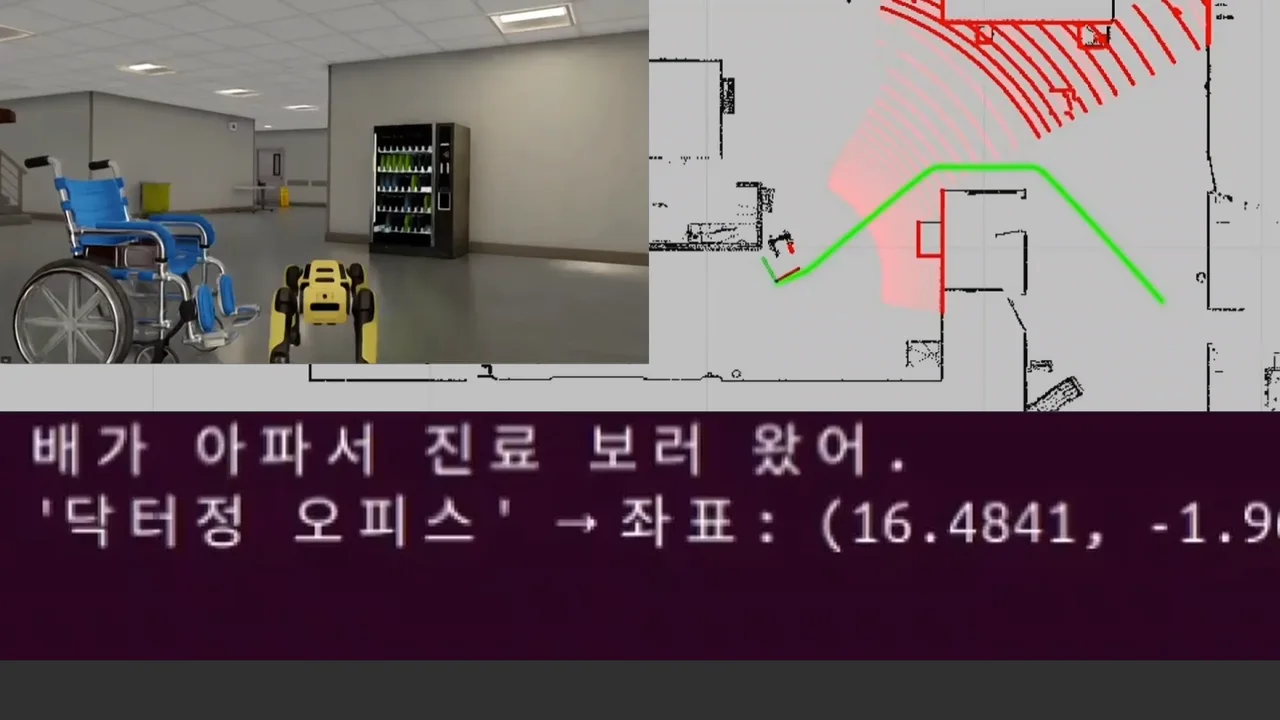
환경과 작업 상황을 고려한 LLM 기반 임무 계획·추론으로 자연어 명령을 작업 단계와 수행 순서로 구체화하고, 필요한 외부 도구와 로봇 기능을 선택·호출해 복합 자율 임무를 수행합니다.
통신과 관측의 제약을 고려해 여러 로봇이 정보를 공유하고, 분산 상태 추정·협력 계획·편대 제어를 통해 공동 이동·작업을 수행하도록 합니다.
로보틱스·센서융합·환경 인식 분야의 기술 교류부터 공동 연구, 기술 자문, 프로젝트 협업까지 다양한 협력 제안을 환영합니다.
whoyayawho0521@gmail.com