01
IEEE Transactions on Industrial Electronics
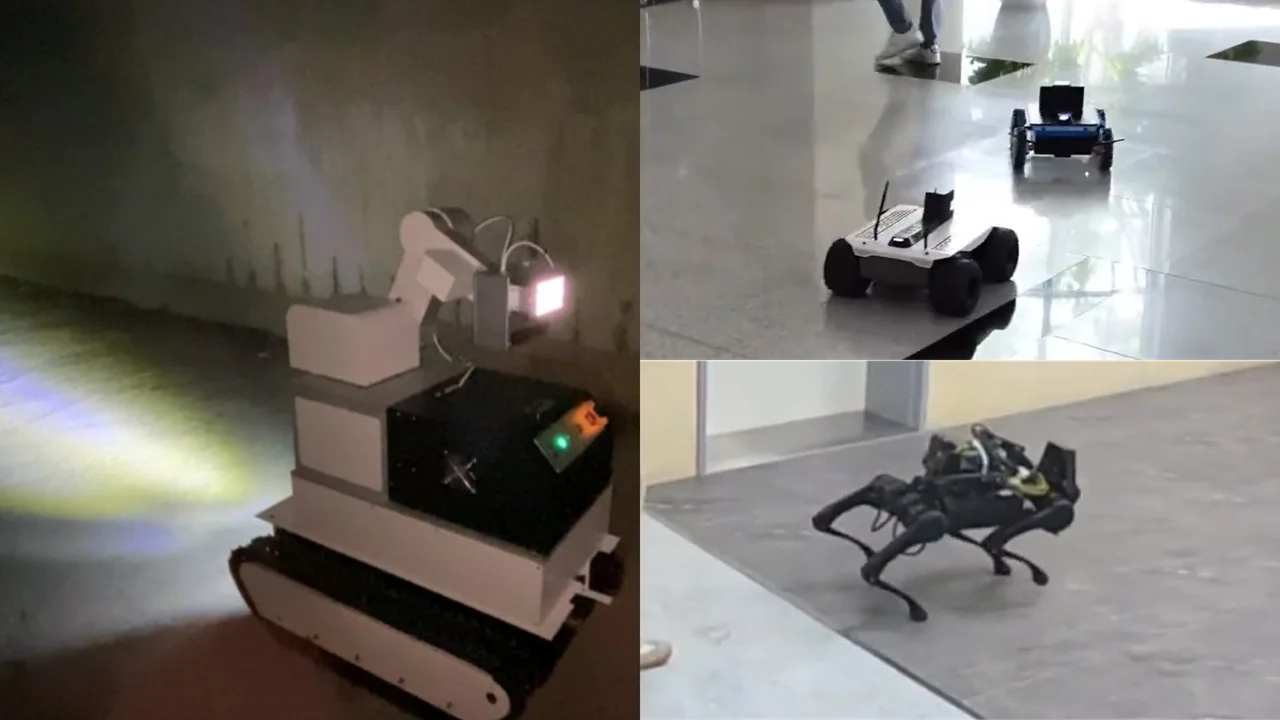
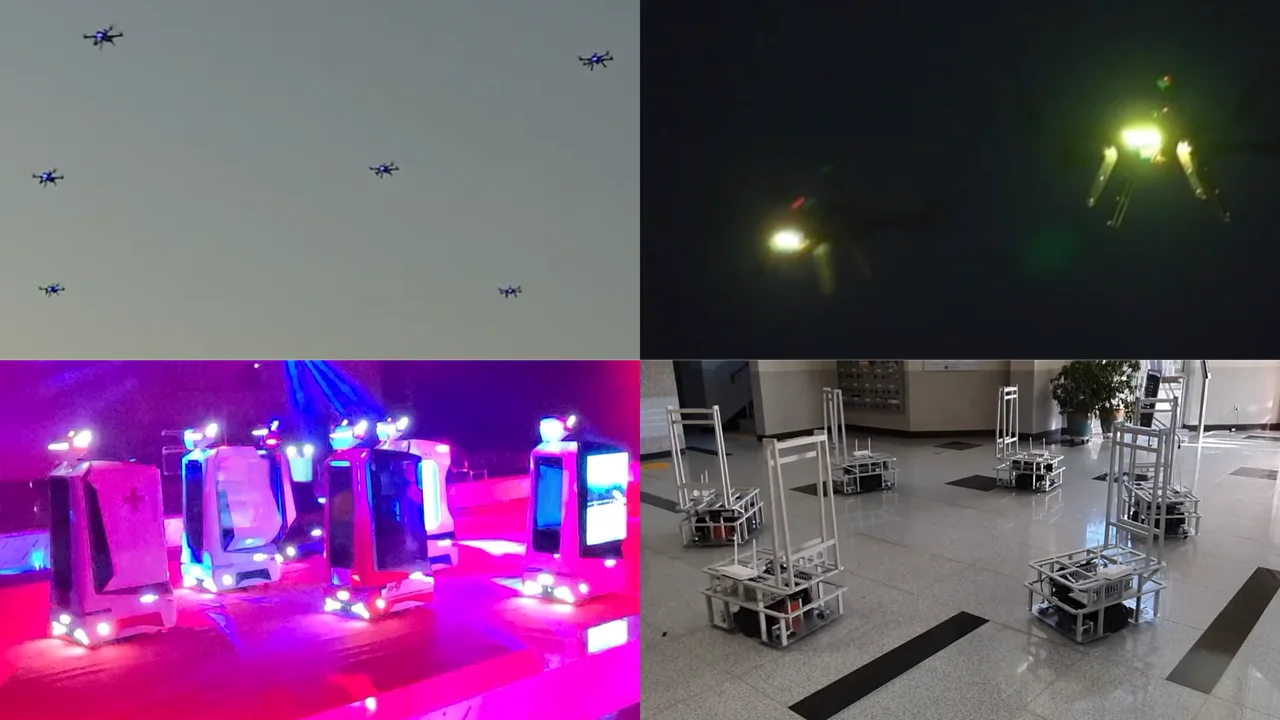
분산 제어 · 다중 로봇 실험
각 로봇이 제한된 국소 정보만으로 목표 움직임을 추종하며 편대를 유지하도록 하는 분산 제어 기법을 제안하고, 다중 로봇 실험을 통해 성능을 검증했습니다.

분산 제어와 다중 로봇 분야의 이론을 연구하고, 이를 실제 로봇 시스템으로 구현했습니다. 연구 성과를 주요 국제 학술지에 게재하고, 센서·로봇 기반 인프라 기술을 현장에 적용해 성능을 검증했습니다.
분산 제어와 다중 로봇의 상태 추정·협력 제어 기법을 연구하고, 로봇 실험으로 성능을 검증했습니다. 센서와 로봇을 활용한 인프라 계측 시스템을 구현하고, 실제 현장에서 적용 가능성을 확인했습니다.
분산 제어 · 다중 로봇 실험
각 로봇이 제한된 국소 정보만으로 목표 움직임을 추종하며 편대를 유지하도록 하는 분산 제어 기법을 제안하고, 다중 로봇 실험을 통해 성능을 검증했습니다.
공유 좌표계가 필요 없는 다중 이동체 제어
공유된 전역 좌표계 없이 상대 측정만으로 다중 이동체 집단의 형상과 방향을 동시에 제어하는 방법을 제안했습니다.
분산 자세 추정 · 협력 측위
네트워크로 연결된 이동체의 방위 정보를 분산 방식으로 추정하고, 이를 협력 제어와 위치 추정에 연계했습니다.
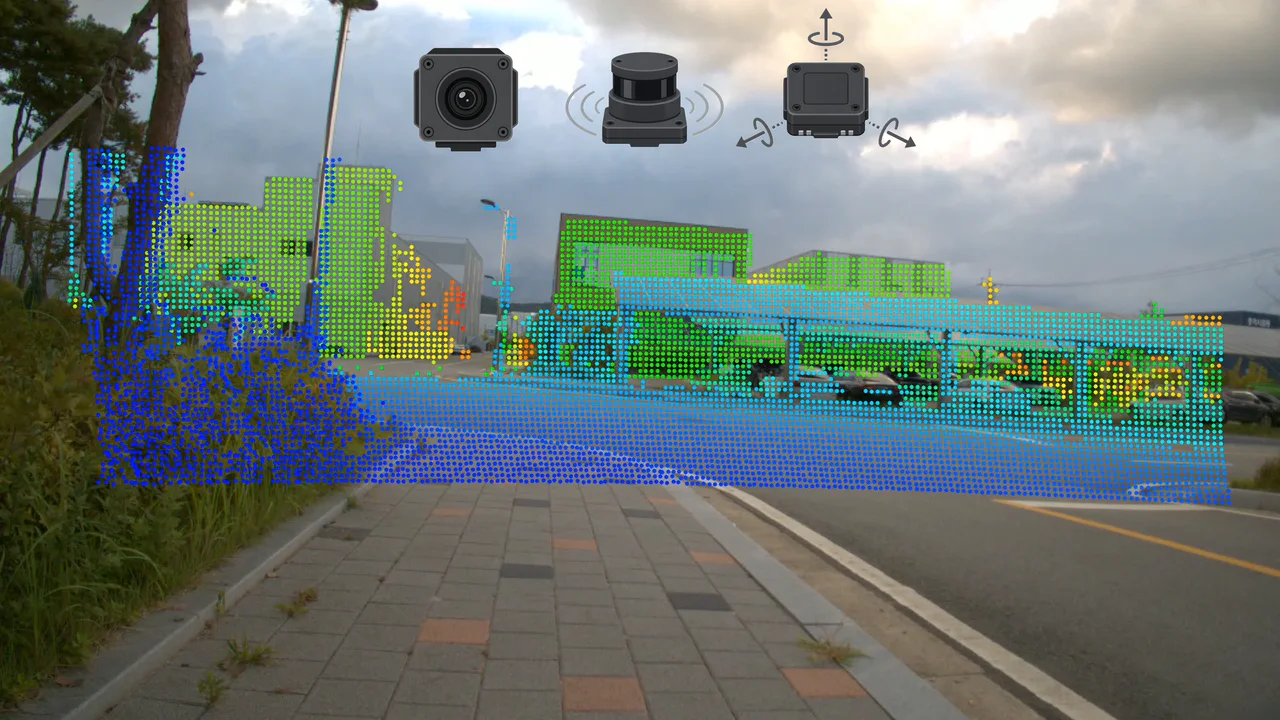
로봇 기반 인프라 원격 계측
3차원 측정과 로봇 제어 기술을 통합한 이동 로봇 시스템을 구현하고, 이를 통해 인프라 상태를 원격으로 계측할 수 있는지 현장에서 검증했습니다.
학술·공공·산업 연구개발 경험
제어이론 연구를 실제 로봇 실험과 공공 인프라 현장 검증으로 확장했습니다. 기업에서는 이러한 연구·검증 경험을 바탕으로 현장에서 운용할 수 있는 자율로봇 시스템을 개발했습니다.
제어이론 · 국제 학술지 게재 · 다중 로봇 실험
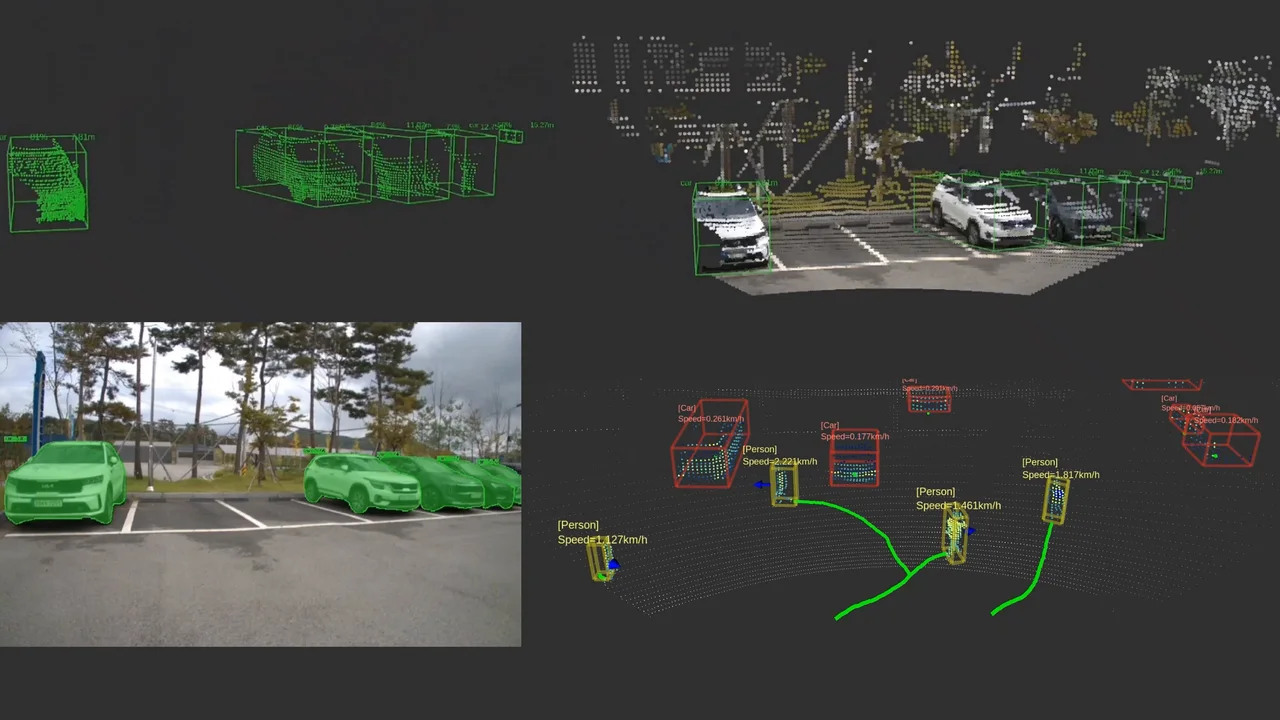
센서융합 · 인프라 안전 점검 · 로봇 기반 계측 · 특허 다수 등록
재사용 가능한 소프트웨어 · 임베디드 배포 · 로봇 자율주행 · 시스템 통합
모델과 제어기를 설계하고, 가상 환경에서 검증한 뒤 실제 로봇과 현장 시스템에 적용합니다.
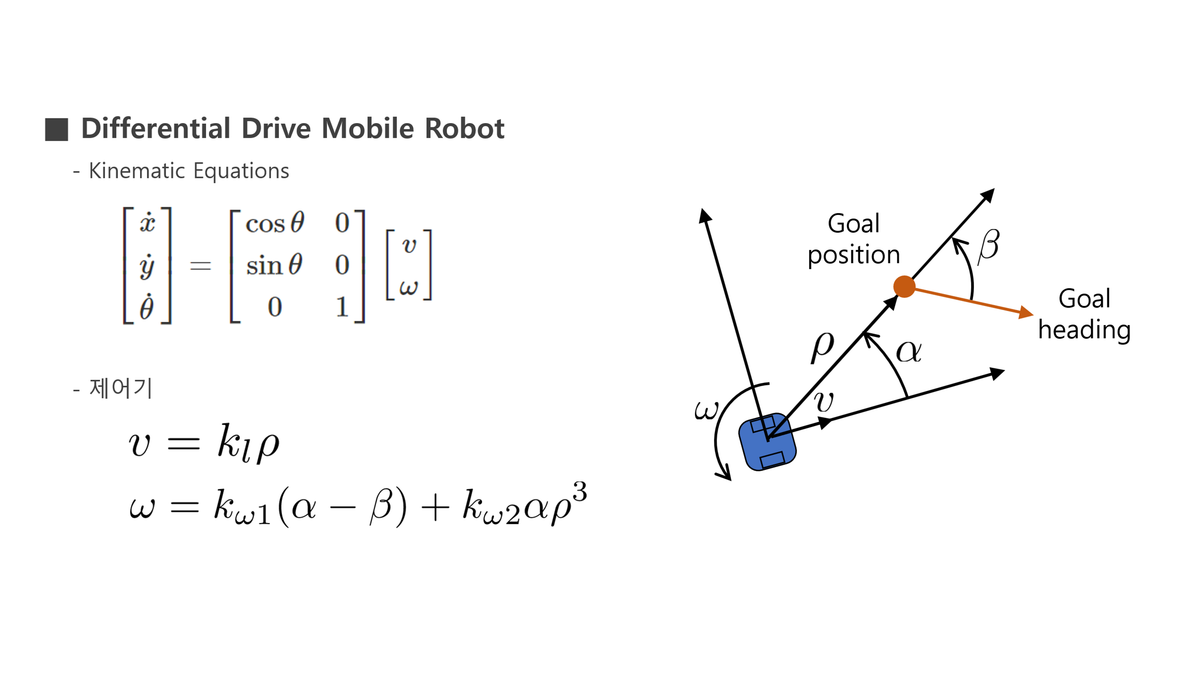
이동체의 수학적 모델을 구성하고 목적에 맞는 제어기를 설계합니다.
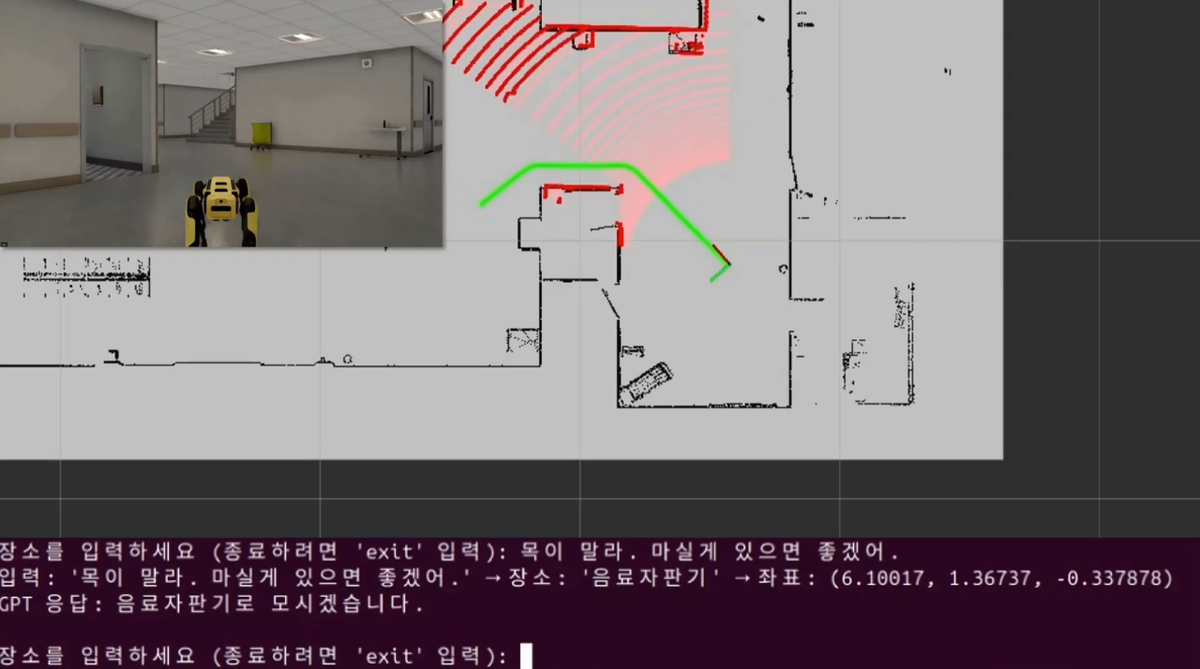
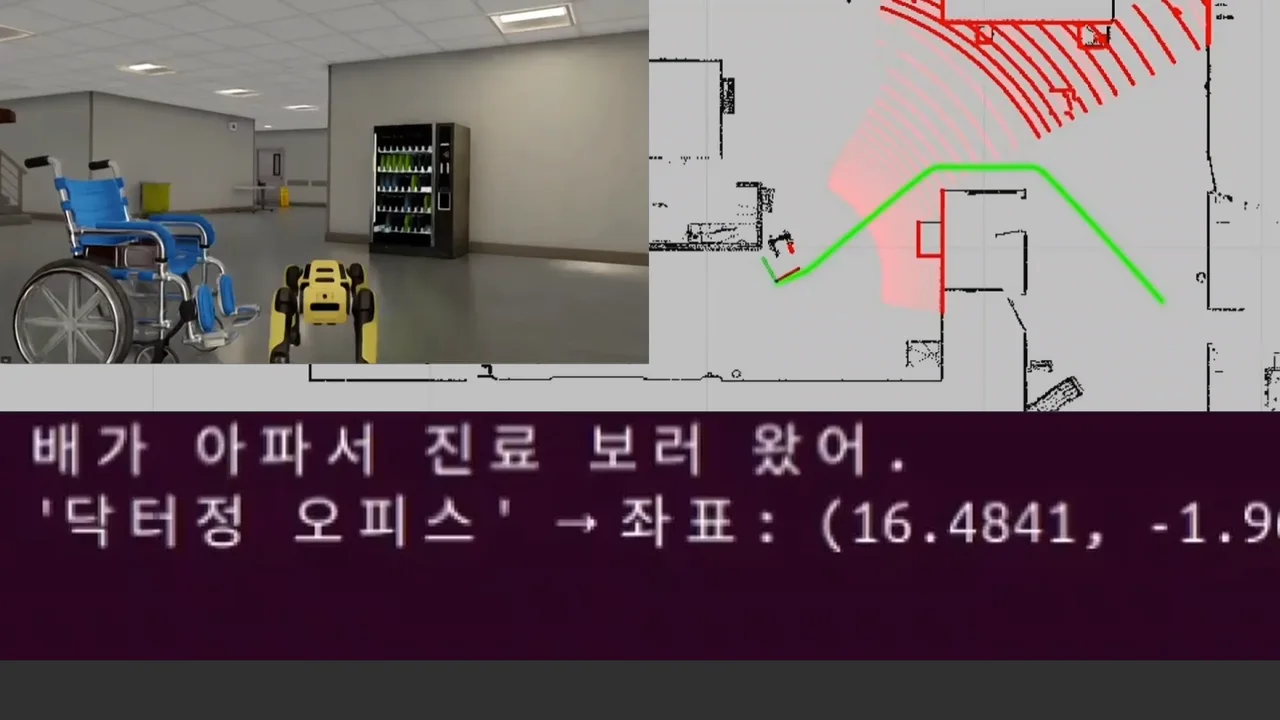
Omniverse·Isaac Sim 등의 가상 환경에서 알고리즘과 시스템 동작을 검증합니다.
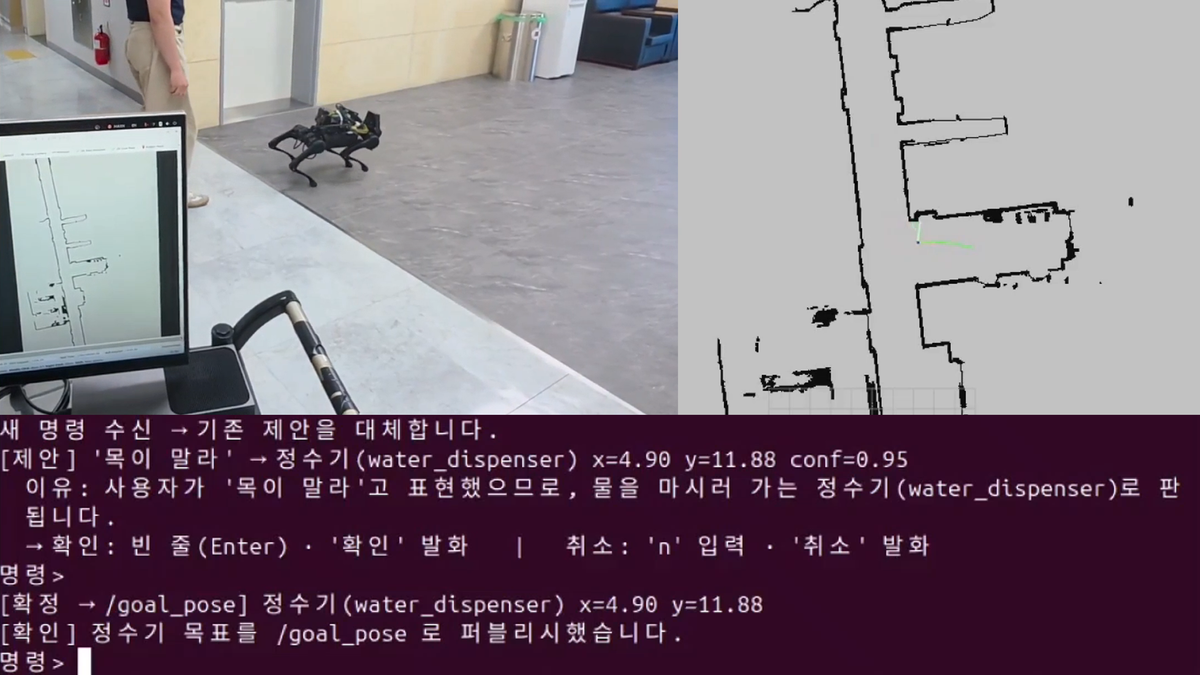
실제 로봇과 현장 시스템에 적용하여 성능과 안정성을 확인합니다.