
Calibration & Fusion
캘리브레이션·센서융합
카메라·LiDAR·IMU 등 이종 센서의 시간 기준과 좌표계를 정합하고, 정밀 내·외부 캘리브레이션과 멀티모달 센서융합으로 신뢰도 높은 통합 데이터를 생성합니다.
- 01
센서 모델과 좌표계 정의
카메라·LiDAR·IMU 등 각 센서의 측정 원리와 관측 범위, 오차 특성을 분석하고, 센서융합에 활용할 정보와 역할을 정의합니다. 센서별 좌표계와 장착 위치·자세, 측정 시각의 기준을 정리하여 서로 다른 센서의 관측 데이터를 해석하고 비교할 수 있는 기준을 세웁니다.
ROS 1·ROS 2에서 센서 좌표계와 로봇 기준 좌표계 사이의 변환 관계 및 데이터 흐름을 일관되게 구성합니다. 이를 바탕으로 시간 동기화와 내·외부 캘리브레이션, 센서융합에 공통으로 적용할 기준을 마련하고, 각 단계의 결과를 동일한 조건에서 재현·검증할 수 있도록 합니다.
- 02
이종 센서의 시간 동기화
센서별 측정 주기와 전송 지연, 타임스탬프 기준을 파악하고, 서로 다른 센서 데이터를 공통 시간축에서 비교·결합할 수 있도록 정렬합니다. 센서 구성과 인터페이스를 고려해 하드웨어 동기화와 소프트웨어 기반 시간 보정을 적용하고, 관측 시점에 맞춰 데이터를 대응시킵니다.
로봇이 이동하는 환경에서는 작은 시간 오차도 객체 위치 추정과 지형 정합의 정확도에 영향을 줄 수 있습니다. 실시간 데이터와 기록 데이터를 활용해 동기화 전후의 시간 오차와 데이터 정합성을 비교·검증하고, 매핑·측위·환경 인식에 일관된 시간 기준을 제공합니다.
- 03
정밀 내·외부 캘리브레이션
센서 조합과 장착 구조에 맞춰 캘리브레이션 절차와 기준 데이터를 구성합니다. 카메라의 내부 파라미터를 추정하고, 센서 간 상대 위치·자세에 따른 좌표 변환 관계를 산출하여 서로 다른 센서의 관측 데이터를 공통 좌표계에서 활용할 수 있도록 정렬합니다.
LiDAR 포인트를 영상에 투영하거나 컬러 포인트 클라우드를 생성하여 센서 간 공간 정합 상태를 시각적으로 확인합니다. 실제 장착 상태에서 반복 측정한 결과를 비교해 공간 정합 오차와 변환 파라미터의 일관성을 검증합니다.
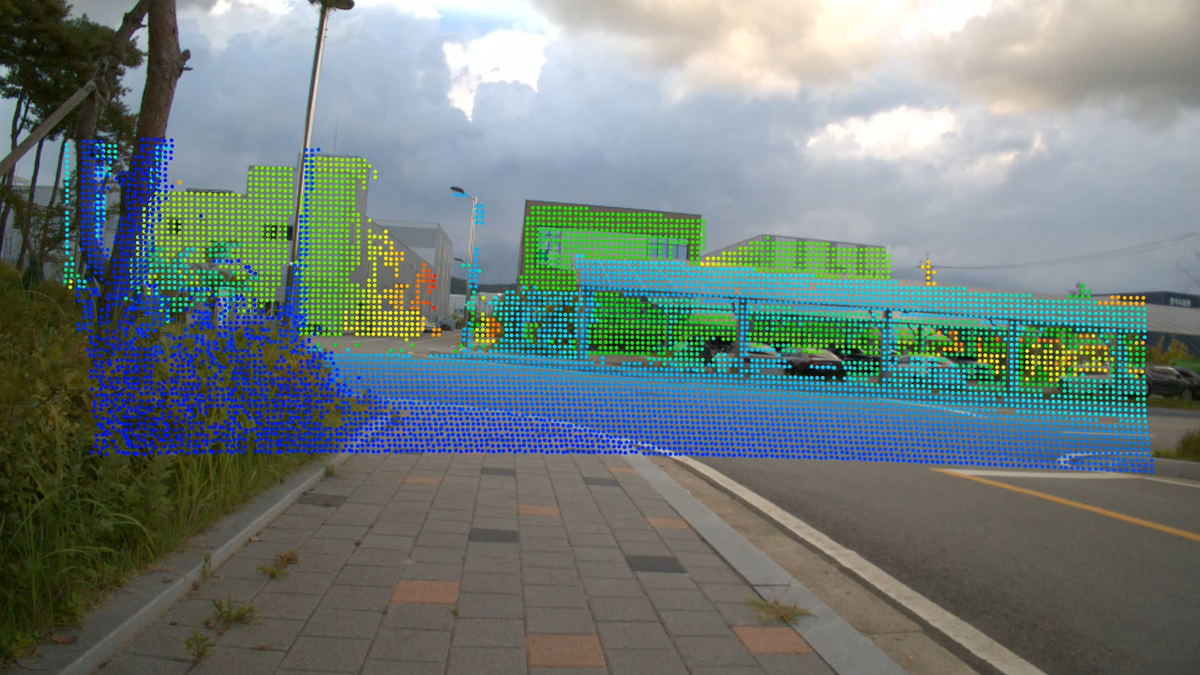 LiDAR–카메라 투영 예시 01
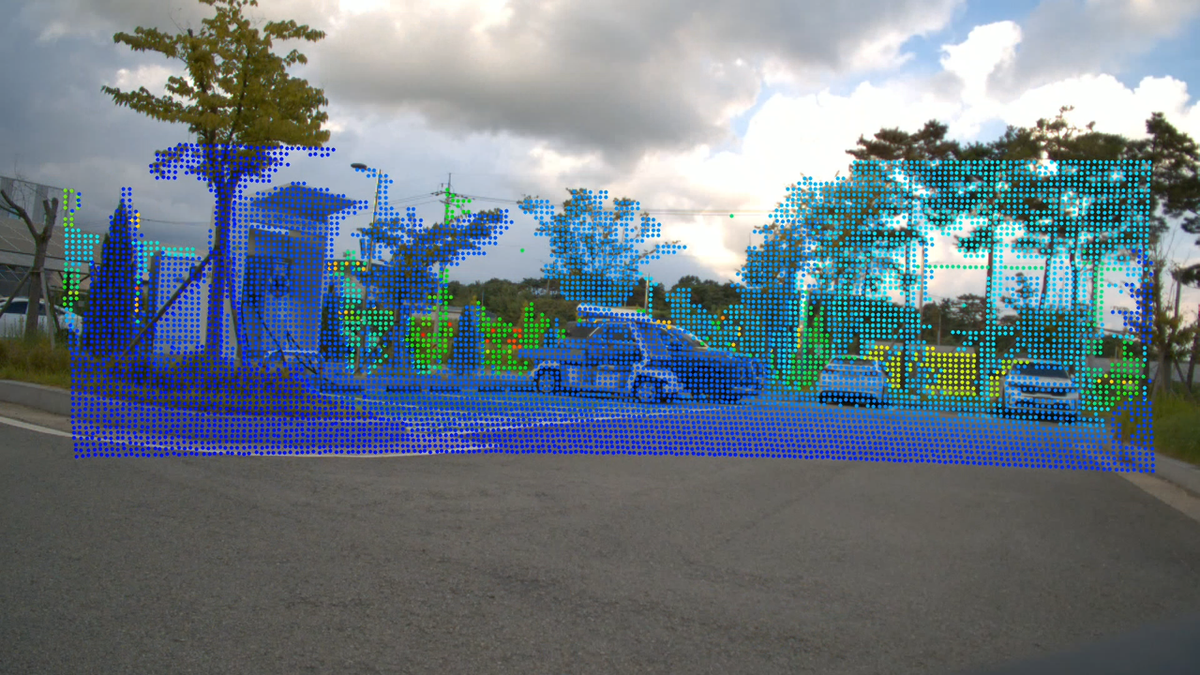 LiDAR–카메라 투영 예시 02
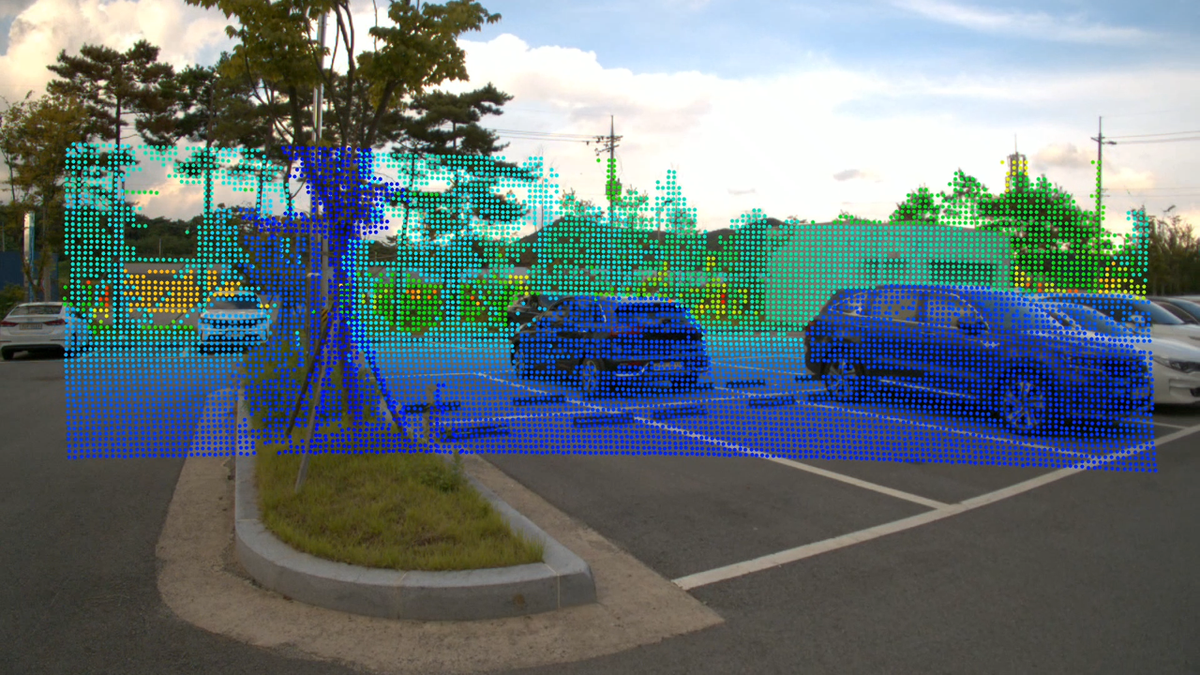 LiDAR–카메라 투영 예시 03
- 04
움직임을 고려한 센서 데이터 보정과 융합
IMU 측정값과 로봇의 위치·자세 추정 정보를 활용해 이동 중 발생하는 센서 데이터의 왜곡과 관측 시점 차이에 따른 불일치를 보정합니다. 서로 다른 시점과 위치에서 수집한 데이터를 공통 시간·좌표 기준에 맞춰 정렬하여, 로봇이 움직이는 상황에서도 관측 결과를 일관되게 비교·결합할 수 있도록 합니다.
거리·영상·관성 정보의 상호 보완적인 특성을 활용하고, 센서별 측정 특성과 불확실성을 고려해 데이터를 융합합니다. 이를 통해 매핑·측위·환경 인식에 안정적으로 활용할 수 있는 통합 데이터를 생성합니다.
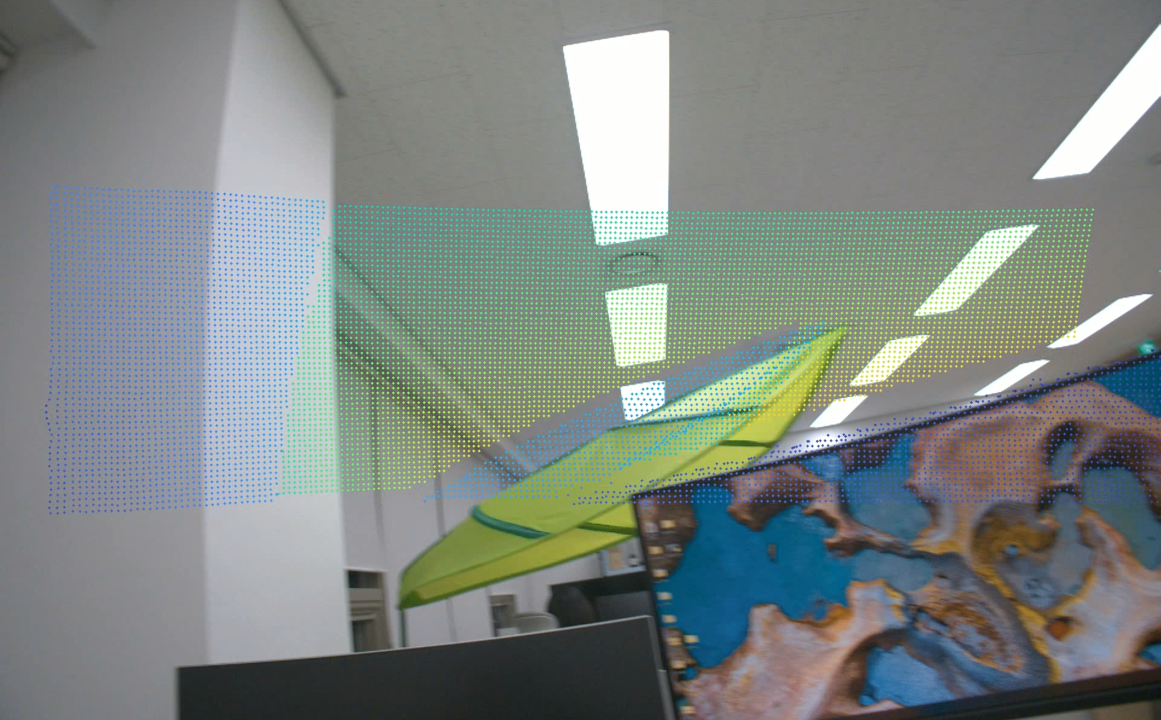 예시 01 · 움직임 보정 전
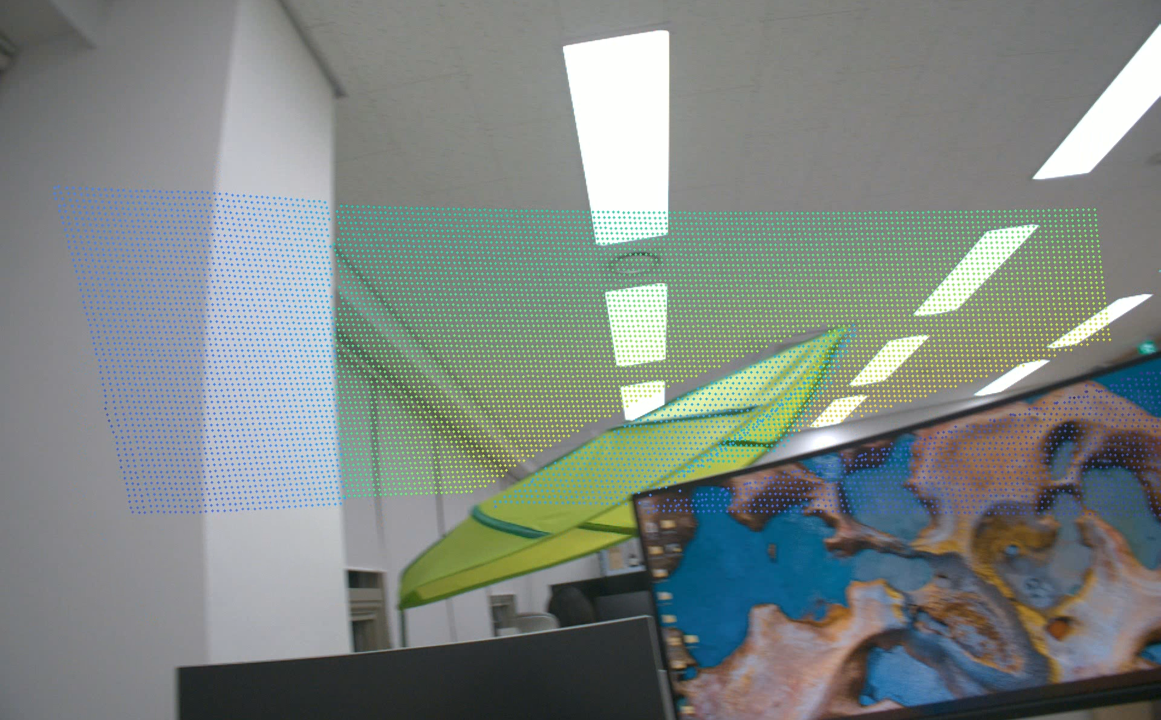 예시 01 · 움직임 보정 후
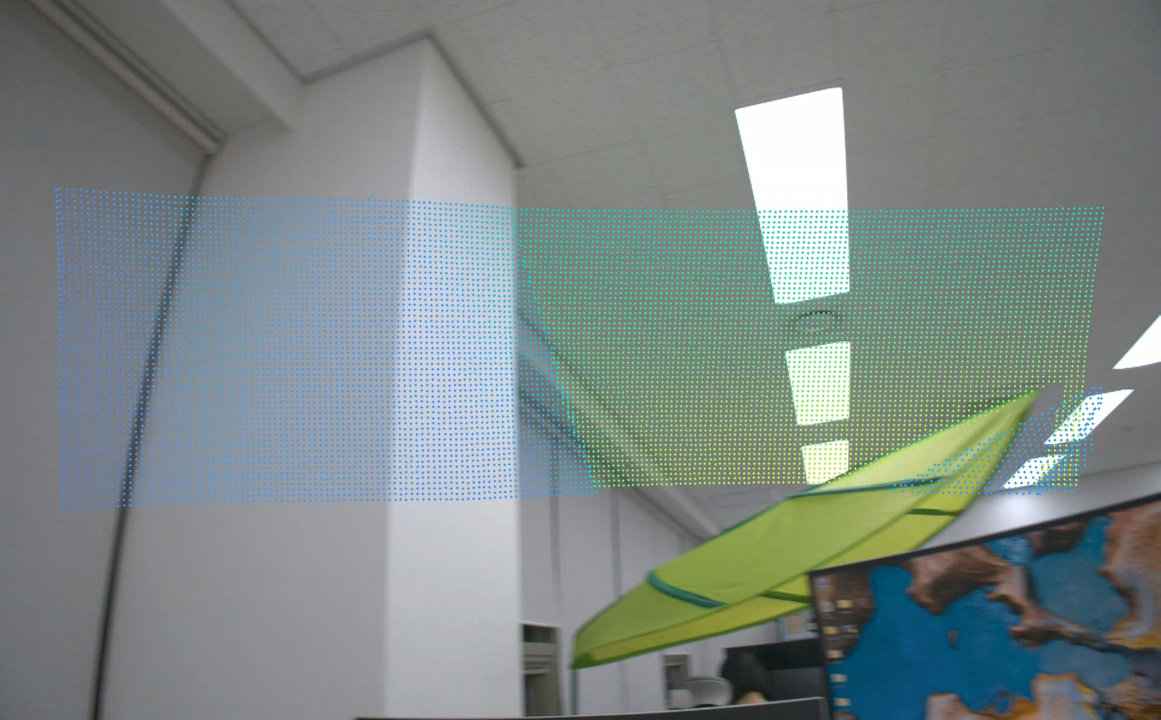 예시 02 · 움직임 보정 전
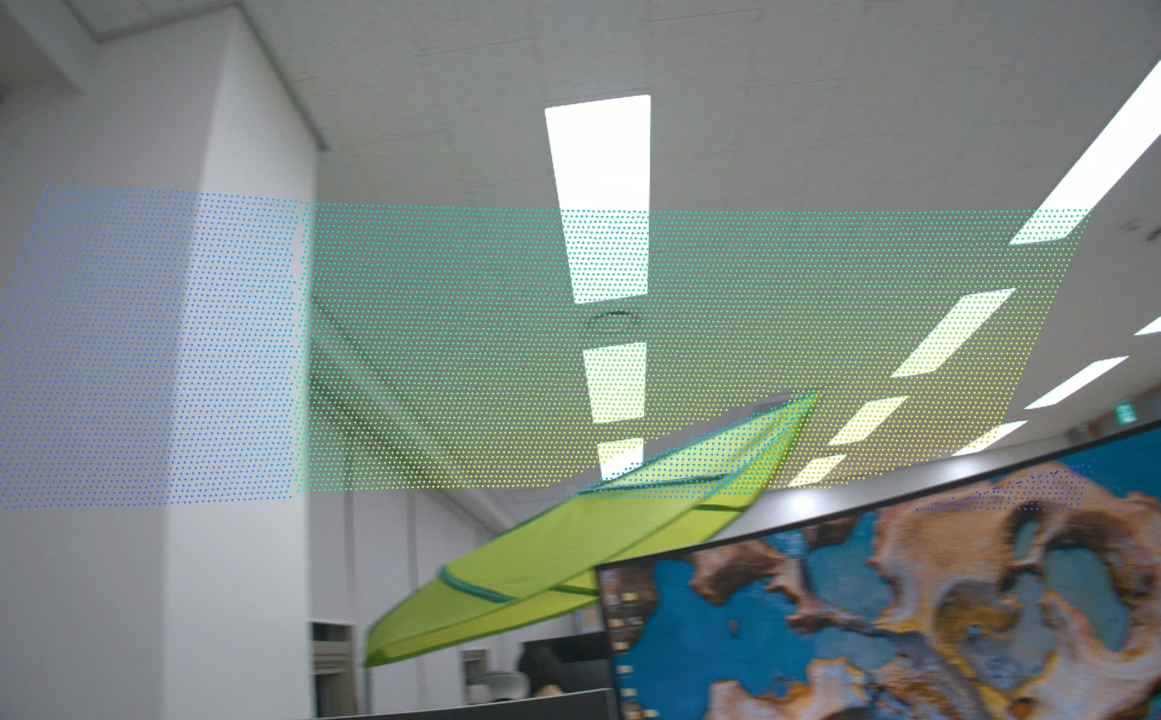 예시 02 · 움직임 보정 후